ロボットの数学は「式の変形」が中心:位置・速さ・時間で学ぶ高校数学の8項目
ロボットを思いどおりに動かす計算には、高校数学の式の変形が欠かせません。正負の数、因数分解、平方根、方程式、不等式、公式の変形、丸めまでを、位置・速さ・時間の例と Webots での検証結果で説明します。
運営者・AIエンジニア / IT歴36年以上・マニラ在住13年以上
要約
- ロボットの移動の計算は、「距離=速さ×時間」の式を、求めたい値に合わせて変形することが基本です。
- 正負の数から二次方程式・不等式・丸めまで、高校数学の8項目はすべて位置・速さ・時間の計算で使います。
- 丸めの誤差は、動かす回数や時間に比例して積み重なります。式で予想し、実際に動かし、ずれを%で確かめる手順が重要です。
ロボットを目標の位置に止めるには、「何秒動かせばよいか」を動かす前に計算する必要があります。このとき使うのは、高度な数学ではなく、高校で習う式の変形です。本記事では、ロボットの位置・速さ・時間を例に、計算で使う8つの項目を順に説明します。後半では、ロボットのシミュレーター Webots で、式の予想どおりにロボットが止まるかを確かめた結果も紹介します。
ロボットの計算は「距離=速さ×時間」の変形から始まる
ロボットの移動の計算で最もよく使う式は、次の1つです。
距離 d = 速さ v × 時間 t
単位は、距離が m(メートル)、時間が s(秒)、速さが m/s(1秒あたりに進むメートル)です。この式には3つの値があり、2つが分かれば残りの1つを求められます。「何秒動かすか」を知りたいときは t を、「どの速さで動かすか」を知りたいときは v を求める形に、式を変形します。
以下の8項目は、どれもこの式を正しく使うための道具です。
正負の数と割合:前後の動きと、ずれの大きさを表す
正負の数で「前」と「後ろ」を区別する
ロボットの位置は、基準の点から前を「+」、後ろを「−」で表します。0.5 m 前に進んだあと 0.2 m 後ろに戻った場合、位置は次のとおりです。
0.5 + (−0.2) = 0.3 m
後ろ向きの移動をマイナスで表すと、前後の動きを足し算だけでまとめられます。
割合で「どれだけずれたか」を表す
割合は、目標に対してどれだけ進んだか、どれだけずれたかを表すときに使います。4 m の区間のうち 3 m 進んだ場合は、3 ÷ 4 = 0.75 で、75% です。
目標の 50 cm に対して 1 cm ずれた場合は、1 ÷ 50 × 100 = 2%のずれです。ずれを cm ではなく % で表すと、移動する距離が違う作業でも、「5% 以内なら合格」のような1つの基準で判定できます。
文字式と因数分解:数字が変わっても使える式にする
文字式で計算の形を残す
速さを v、時間を t とすると、距離は v × t と書けます。文字で書いておくと、数字が変わっても同じ式をそのまま使えます。
たとえば、ロボットが 0.1 m/s で 2 秒進み、同じ速さでさらに 3 秒進んだとします。
- 別々に計算: 0.1 × 2 + 0.1 × 3 = 0.5
- まとめて計算: 0.1 × (2 + 3) = 0.5
文字式では、v × t₁ + v × t₂ = v × (t₁ + t₂) です。共通の文字でくくる操作が、因数分解の基本です。
展開と因数分解は逆向きの操作
(x + 2)(x + 3) を展開すると、x² + 5x + 6 になります。x = 1 を入れて確かめると、次のように両方とも 12 になります。
- (1 + 2) × (1 + 3) = 12
- 1² + 5 × 1 + 6 = 12
反対に、x² + 5x + 6 を (x + 2)(x + 3) の形に戻すのが因数分解です。この操作は、あとの二次方程式を解くときに使います。
平方根と累乗:斜めの距離と単位の換算
平方根で斜めに進んだ距離を求める
ロボットが前に 0.3 m、横に 0.4 m 動いたとき、出発点からの直線の距離は三平方の定理で求めます。
√(0.3² + 0.4²) = 0.5 m
前後の移動を dx、左右の移動を dy とすると、距離は √(dx² + dy²)です。後半の Webots の検証でも、ロボットの移動距離をこの式で測っています。
10 の累乗で単位をそろえる
ロボットのシミュレーターや制御では、時間をミリ秒(ms)で扱うことがよくあります。1 秒は 1,000 ミリ秒(10³ ミリ秒)なので、32 ms を秒に直すと次のとおりです。
32 ÷ 1000 = 0.032 s
単位をそろえずに計算すると、答えが 1,000 倍ずれます。式に数字を入れる前に、単位を m・s にそろえます。
2 の累乗とコンピューターの細かさ
コンピューターは、数を 0 と 1 の並び(ビット)で持っています。2 を 10 回かけると 2¹⁰ = 1,024 です。ビットの数が限られると、表せる数の細かさにも限りが出ます。この限りが、あとで説明する丸めの誤差につながります。
方程式:時間と速さを逆算する
一次方程式で「何秒動かすか」を求める
0.5 m 先の位置に、0.1 m/s で進むとします。求めたいのは時間 t です。
0.1 × t = 0.5 t = 0.5 ÷ 0.1 = 5 秒
このように、分からない値が1つで、その値が1乗の式が一次方程式です。ロボットの移動時間の計算は、ほとんどがこの形です。
連立方程式で記録から速さと出発位置を求める
ロボットの記録に、「2 秒の時点で 0.3 m、4 秒の時点で 0.5 m」とあったとします。出発位置を x₀、速さを v とすると、次の2つの式が立ちます。
- x₀ + v × 2 = 0.3
- x₀ + v × 4 = 0.5
下の式から上の式を引くと、x₀ が消えます。
- 速さ: v = (0.5 − 0.3) ÷ (4 − 2) = 0.1 m/s
- 出発位置: x₀ = 0.3 − 0.1 × 2 = 0.1 m
分からない値が2つあっても、式が2つあれば求められます。記録から実際の速さを逆算し、設定どおりに動いているかを確かめるときに使えます。
二次方程式で、一定の割合で速くなる動きの時間を求める
止まった状態から一定の割合で速くなる(加速する)とき、進む距離は次の式で表します。a は加速度で、1秒ごとに速さがどれだけ増えるかを表します。単位は m/s² です。
距離 d = ½ × a × t²
加速度 0.5 m/s² で 1 m 進むまでの時間は、次のように求めます。
½ × 0.5 × t² = 1 t² = 4 t = √4 = 2 秒
t² = 4 を満たす数は 2 と −2 の2つです。時間がマイナスになることはないので、−2 は使いません。二次方程式では答えが2つ出ることが多く、状況に合う答えを選ぶ判断が必要です。
因数分解で解く形も確認しておきます。x² − 5x + 6 = 0 は (x − 2)(x − 3) = 0 と因数分解できるので、答えは x = 2 と x = 3 です。入れて確かめると、2² − 5 × 2 + 6 = 0、3² − 5 × 3 + 6 = 0 で、どちらも成り立ちます。
不等式:「〜以下」「〜以内」の条件を式にする
ロボットの作業には、「この時間以内に終える」「このずれの範囲に止める」といった条件が付きます。こうした条件を表すのが不等式です。
目標の位置 0.2 m に対して、ずれを ±5% 以内にしたい場合を考えます。
- 許せるずれ: 0.2 × 0.05 = 0.01 m
- 下の限度: 0.2 − 0.01 = 0.19 m
- 上の限度: 0.2 + 0.01 = 0.21 m
止まる位置を x とすると、0.19 ≤ x ≤ 0.21が合格の条件です。条件を不等式で書いておくと、合格かどうかを機械的に判定できます。
モーターの回転の速さの上限のように、「この値を超えてはいけない」という制限も不等式で確かめます。
結果の欄を変更してみましょう。緑の帯の中に入った回が合格です。
- 1回目: 98 cm(ずれ -2 cm)→ 合格
- 2回目: 101 cm(ずれ +1 cm)→ 合格
- 3回目: 97 cm(ずれ -3 cm)→ 合格
- 4回目: 103 cm(ずれ +3 cm)→ 合格
- 5回目: 100 cm(ずれ +0 cm)→ 合格
5回のうち 5回が合格です。 結果の平均: 99.8 cm
公式の変形:求めたい値を左側に置く
ここまでの式は、求めたい値が左側に来るように変形して使います。
- 時間を求める: d = v × t → t = d ÷ v
- 速さを求める: d = v × t → v = d ÷ t
- 加速するときの時間を求める: d = ½ × a × t² → t² = 2d ÷ a → t = √(2d ÷ a)
車輪で動くロボットでは、車輪の回転の速さ ω(単位は rad/s)と車輪の半径 r から、進む速さを求めます。
v = r × ω
線のかたむきが、速度です。
線のかたむきが、加速度です。
変形したあとは、単位が合っているかを確かめます。たとえば t = d ÷ v では、m ÷ (m/s) = s となり、答えが秒になるので正しい形です。m・s・rad/s などの意味は、ロボットの単位(rad・トルク)で説明しています。
有効数字・概算・丸め:小さな誤差の積み重ねに注意する
概算で答えの見当をつける
0.098 × 3.1 を正確に計算すると 0.3038 です。0.1 × 3 = 0.3 と概算しておけば、答えが 0.3 前後になるはずだと見当がつきます。計算結果が見当から大きく外れていたら、式か入力した数字を疑います。
制御の「時間の刻み」で丸めが起きる
ロボットの制御やシミュレーターは、決まった時間の刻みごとに動きを進めます。Webots では、1回に進める時間はミリ秒で指定し、基本の時間の刻み(basicTimeStep)の倍数でなければならないと公式の資料に書かれています。basicTimeStep の既定値は 32 ミリ秒です。
そのため、計算した時間が刻みで割り切れないときは、刻みの回数を整数に丸める必要があります。たとえば 3.000 秒を 0.032 秒の刻みで割ると 93.75 回です。94 回に丸めると、実際に動く時間は 94 × 0.032 = 3.008 秒になり、予定より 0.008 秒長く動きます。
小さな丸めでも、くり返すと大きくなる
1回の丸めの誤差は小さくても、動かす回数や時間に比例して積み重なります。この性質がよく分かる事例として、米国会計検査院(GAO)が1992年に公表した、パトリオットミサイルの報告書があります。
報告書によると、1991年2月25日、サウジアラビアのダーランで運用中のパトリオットミサイル防衛システムが、飛来したスカッドミサイルの追跡と迎撃に失敗しました。スカッドは米軍の兵舎に命中し、28人の米国人が亡くなりました。システムは当時、100時間以上連続で運転されていました。
原因は時間の計算でした。システムは内部の時計で時間を 0.1 秒単位の整数として数えていましたが、それを実数に変換するときの精度が 24 ビットまでに限られ、時間の計算が少しずつ不正確になっていました。報告書は、この不正確さの影響が、目標の速さとシステムの運転時間に正比例すると説明しています。
報告書の表をまとめると、次のとおりです。
| 連続運転の時間 | 時間の誤差(秒) | 追跡範囲のずれ(約・m) |
|---|---|---|
| 1 時間 | 0.0034 | 7 |
| 8 時間 | 0.0275 | 55 |
| 20 時間 | 0.0687 | 137 |
| 100 時間 | 0.3433 | 687 |
報告書の注では、約20時間を超えて連続運転すると、目標が追跡範囲の外に出るとされています。1991年2月11日には、8時間の連続運転のあとに追跡範囲が20%ずれるというイスラエルのデータが届いていました。しかし、修正したソフトウェアがダーランに届いたのは、事故の翌日の2月26日でした。
1時間では 0.0034 秒だった誤差が、100時間では 0.3433 秒になり、追跡範囲は約 687 m ずれました。小さな誤差でも、長く動かし続けると大きな事故につながります。長時間動かす機械では、誤差が時間とともに増える前提で、時刻や位置を合わせ直す仕組みを入れておく必要があります。
計算の道具の丸め方も確かめる
丸めの方法は、使う道具によって違います。Python の round() は、ちょうど中間の値を偶数の側に丸めます。公式の資料では、round(0.5) と round(−0.5) はどちらも 0、round(1.5) は 2 になると説明されています。
また、round(2.675, 2) は、期待する 2.68 ではなく 2.67 になります。公式の資料は、これは不具合ではなく、多くの小数をコンピューターで正確に表せないために起きると説明しています。四捨五入のつもりで使うと、結果が予想とずれることがあります。
式で予想してから動かす:Webots で確かめた結果
計算はプログラムに任せる
ここまでの計算を、私は手計算や AI の文章生成には任せていません。私の基準は次のとおりです。
- データは出典と一緒にデータベースに入れる
- 計算は Python で行う
- AI には文章だけを書かせ、文章の中の数字も Python で埋め込む
以前、予測市場のデータを使った株の判断支援ツールを作ったときも、同じ分担にしました。質問文と銘柄の対応づけは AI に任せ、確率の計算はプログラムで行いました。言葉を読み取る作業と、毎回同じ答えが必要な計算を分けると、数字の誤りを防げます。
ロボットを動かすときは、さらに次の手順を守っています。
- 動かす前に、式で結果を予想する
- 実際に動かす
- 予想と結果のずれを % で計算し、5% 以内なら合格とする
予想を先に式で出しておくと、ずれが出たときに「式が違うのか」「丸めのせいか」「ロボット側の問題か」を切り分けられます。予想・条件・記録・成功の基準を先に決める進め方は、ロボット実験の基本で紹介しています。
Webots で確かめた実験の条件
この手順を、ロボットのシミュレーター Webots(R2025a)で確かめました。使ったロボットは、車輪で動く小型ロボットの e-puck です。
- 車輪の半径: 0.02 m
- 時間の刻み(basicTimeStep): 32 ミリ秒
- 動き A: 車輪の速さ 5.0 rad/s で、目標の距離 0.30 m だけ前に進む
- 動き B: 続けて、後ろ向きに 1.0 rad/s² で加速し、0.16 m 下がる
- 成功の基準: 予想とのずれが 5% 以内
動き A:一次方程式と公式の変形で時間を予想する
- 進む速さ: v = r × ω = 0.02 × 5.0 = 0.100 m/s
- 必要な時間: t = d ÷ v = 0.3 ÷ 0.100 = 3.000 秒
- 時間の刻みの回数: 3.000 ÷ 0.032 = 93.75 回 → 94 回に丸める
- 実際に動く時間: 94 × 0.032 = 3.008 秒
結果は、前に 0.3008 m、横に 0.0000 m で、√(dx² + dy²) で測った移動距離は 0.3008 m でした。予想した移動(0.100 m/s × 3.008 秒 = 0.3008 m)と一致し、目標の 0.30 m に対するずれは +0.27%で合格です。このずれは、丸めで 0.008 秒長く動いた分です。
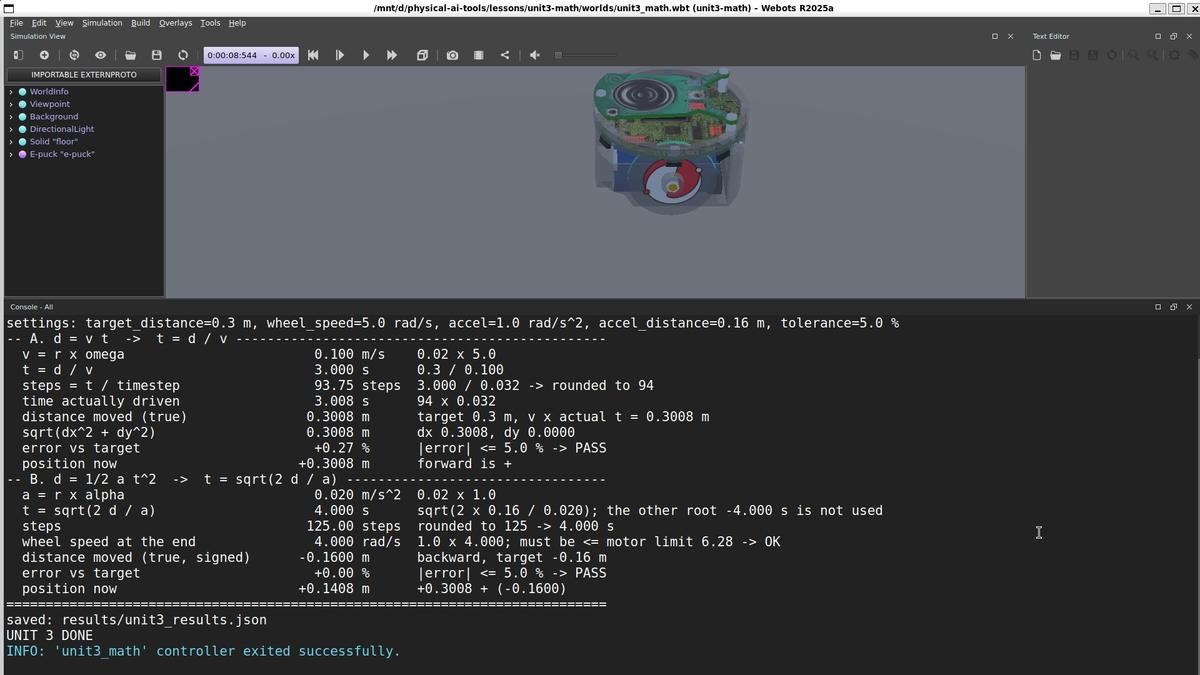 目標の距離 0.30 m の結果。93.75 回を 94 回に丸めたため、3.008 秒動いています。
動き B:二次方程式と不等式で時間と制限を確かめる
- 加速度: a = 0.02 × 1.0 = 0.020 m/s²
- 必要な時間: t = √(2 × 0.16 ÷ 0.020) = 4.000 秒(もう1つの答えの −4.000 秒は使わない)
- 時間の刻みの回数: 125 回
- 最後の車輪の速さ: 4.000 rad/s。モーターの上限 6.28 rad/s 以下なので問題なし
結果は、後ろ向きに 0.1600 m 動き(位置の変化は −0.1600 m)、ずれは +0.00% で合格です。最後の位置は、+0.3008 + (−0.1600) = +0.1408 mでした。正負の数で前後の動きを足し合わせています。
条件を変えて確かめる:目標の距離を 0.40 m にした場合
目標の距離だけを 0.40 m に変えると、t = 0.4 ÷ 0.100 = 4.000 秒で、刻みの回数は 125.00 回です。割り切れるので丸めは起きません。
| 目標の距離 | 刻みの回数 | 実際に動いた時間 | 動き A の移動 | ずれ | 最後の位置 |
|---|---|---|---|---|---|
| 0.30 m | 93.75 → 94 回 | 3.008 秒 | 0.3008 m | +0.27% | +0.1408 m |
| 0.40 m | 125 回(丸めなし) | 4.000 秒 | 0.4000 m | −0.00% | +0.2400 m |
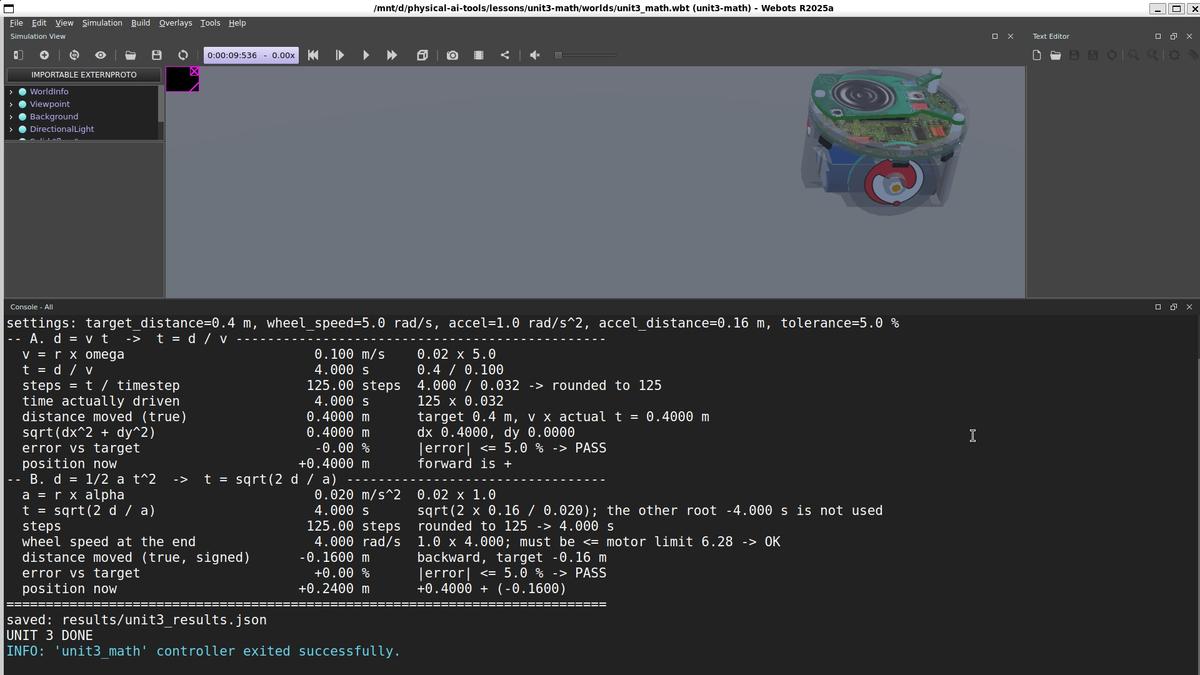 目標の距離 0.40 m の結果。125 回で割り切れるため、丸めは起きていません。
2つを比べると、ずれの原因が時間の刻みの丸めだけだったことが分かります。式で予想しておいたので、0.27% のずれが出ても、どこから来たのかをすぐに説明できました。
フィリピンの日系企業で想定される計算の例
ここからは、フィリピンの日系企業でロボットを使う場面を想定した例です。数字は説明のための見本です。
飲食店の配膳ロボット:一次方程式
厨房からテーブルまで 6 m、速さ 0.5 m/s の場合、t = d ÷ v = 6 ÷ 0.5 = 12 秒で届きます。料理を出すまでの時間の見積りに使えます。
倉庫の搬送ロボット:丸めの積み重ね
1回の走行で、時間の刻みの丸めにより 0.008 秒余分に走るとします。速さ 0.1 m/s なら、1回のずれは 0.008 × 0.1 = 0.0008 m です。位置を合わせ直さずに 1,000 回走ると、0.008 × 0.1 × 1000 = 0.8 mずれます。棚の前で位置を合わせ直す仕組みが必要だと分かります。
配送の台車:二次方程式
加速度 0.5 m/s² で 4 m 進むまでの時間は、t² = 2 × 4 ÷ 0.5 = 16 から t = 4 秒です。−4 秒は時間として使いません。
工場の検査コンベア:不等式
速さ 0.2 m/s で流れる部品を、10 秒以内に検査する場合、検査の区間は 0.2 × 10 = 2 から 2 m 以下にします。
よくある質問
Q: ロボットを導入するとき、経営者や担当者も数学を学ぶ必要がありますか?
計算そのものは、技術者とプログラムが行います。ただし、「距離=速さ×時間」の変形と、ずれを % で判定する考え方が分かると、業者の説明や見積りの前提を確かめやすくなります。
Q: 計算した時間が割り切れないときは、どうすればよいですか?
制御の時間の刻みに合わせて、回数を整数に丸めます。そのうえで、丸めで生じるずれも予想に含め、実際の結果と % で比べます。くり返し動かす場合は、ずれが積み重なる前に位置を合わせ直します。
Q: 二次方程式で答えが2つ出たときは、どちらを使いますか?
状況に合う答えを選びます。ロボットの移動時間を求める場合、マイナスの時間は起こらないので使いません。
Q: ロボットの計算を AI に任せてもよいですか?
私は、計算は Python などのプログラムで行い、AI には文章や言葉の対応づけを任せています。計算をプログラムに任せると、同じ入力から毎回同じ結果が出るため、数字の誤りを見つけやすくなります。
まとめ
ロボットを思いどおりに動かす計算は、「距離=速さ×時間」を求めたい値に合わせて変形することが中心です。正負の数と割合で前後の動きとずれを表し、方程式で時間や速さを求め、不等式で合格の条件を決めます。丸めの誤差は、動かす回数や時間に比例して積み重なるため、式で予想し、実際に動かし、ずれを % で確かめる手順が欠かせません。
PH AI Works では、フィリピン・マニラを拠点に、中小企業の AI 導入・業務自動化・Web 開発を支援しています。ロボットや自動化の計算をどう進めればよいか、業者の見積りの前提をどう確かめればよいかなど、無料相談でお気軽にご相談ください。
参考・出典
この記事を書いた人
運営者 / AIエンジニア(IT歴36年以上)
- ●東京都出身・マニラ在住13年以上
- ●IT歴36年以上(開発・SEO・AI)
- ●Google認定 AIプロフェッショナル
- ●IBM認定 生成AIエンジニア
- ●AIチャットボット・RAG・AIエージェント開発
- ●フィジカルAIエンジニア
IT歴36年以上、マニラでの実務経験13年以上の日本人AIエンジニアです。AIチャットボットや業務自動化、AIエージェント、生成AIマーケティングなど、フィリピンの日系企業が「成果に直結するAI」を導入できるよう、現場目線で記事を書いています。ご相談は日本語・英語どちらでも対応します。
関連記事
ロボットの単位とは?rad(ラジアン)やトルク、電力の意味と計算方法を解説
ロボットの計算で使う長さ、時間、速度、加速度、角度と rad、角速度、力、トルク、電圧、電流、電力の意味と計算方法を説明します。シミュレーターで車輪を動かした検証の記録も紹介します。
2026/11/16
ロボット実験の基本|始める前に決める5つのこと(予想・条件・記録・成功の基準・くり返し)
ロボットの実験を始める前に決めておく5つのこと(予想・変える条件・記録・成功の基準・くり返し)を説明します。シミュレーターで試すときに記録すべき設定も紹介します。
2026/11/16
フィリピンでAIを仕事に使うには?中小企業・日系企業が最初に始める3つのこと
フィリピンで事業を営む中小企業・日系企業向けに、Messengerの問い合わせ対応やメール・資料作成にAIを導入する手順を解説。何から始めるか、個人データの注意点、開発・外注・SEO・起業の関連記事までまとめた入門ガイドです。
2026/10/5
AI導入の進め方|中小企業が何から始め、どう定着させるかの全体像
中小企業のAI導入を、何から始め、どの順序で進め、どう会社に定着させるかを1本の記事で整理します。業務の選び方、情報の扱い、効果の測定方法まで、課題別の7本の記事へご案内します。
2026/10/3

フィリピンで起業するには?外国人が会社をつくる条件と手順
フィリピンで起業したい外国人向けに、出資できる条件、資本金の目安、SEC・DTI・BIRの登録の流れを、マニラ在住13年以上の運営者が体験談を交えてわかりやすく解説します。
2026/9/30
AIオフショア開発の進め方|フィリピンのチームがAIを使うとき発注側が決める5つのこと
フィリピンのオフショア開発でチームがAIを使うとき、情報漏洩、成果物の権利、契約、確認方法で何を決めておくべきか。マニラ在住のAIエンジニアが、IPA・文化庁・経産省の資料をもとにわかりやすく解説します。
2026/9/28