ロボット実験の基本|始める前に決める5つのこと(予想・条件・記録・成功の基準・くり返し)
ロボットの実験を始める前に決めておく5つのこと(予想・変える条件・記録・成功の基準・くり返し)を説明します。シミュレーターで試すときに記録すべき設定も紹介します。
運営者・AIエンジニア / IT歴36年以上・マニラ在住13年以上
要約
- ロボットの実験は、動かす前に予想・変える条件・記録・成功の基準・くり返しの5つを決めておくと、結果を正しく判断できます。
- 一度に変える条件は1つだけにします。2つを同時に変えると、結果が変わった理由を説明できなくなります。
- シミュレーターでも、結果が毎回同じになるとは限りません。乱数のシードなどの設定を記録し、同じ実験を何回かくり返して確かめます。
ロボットの実験と聞くと、研究者だけの仕事に思えるかもしれません。ですが、基本の考え方は、紙飛行機をよく飛ぶ折り方に改良していくときと変わりません。私は、ロボットのシミュレーションを使ったフィジカルAIの検証と情報発信を行っており、実験を始める前には必ず5つのことを決めています。この記事では、その5つを順に説明します。AIを導入したものの、効果があったのか判断できないという状況を避けたい経営者の方にも、そのまま使える考え方です。
ロボットの実験を始める前に決める5つのこと
最初に、5つの全体像を表にまとめます。たとえは紙飛行機、ロボットの例は「床の上をまっすぐ進むロボット」です。
| 決めること | 紙飛行機のたとえ | ロボットの例 |
|---|---|---|
| 予想 | 「5m飛ぶはず」と先に書いておく | 「100cm進むはず」と先に書いておく |
| 変える条件 | 翼の角度だけを変える | 速さだけを変える |
| 記録 | 折り方と飛んだ距離をノートに書く | 変えた値・結果・エラーを残す |
| 成功の基準 | 4m以上飛べば成功とする | 95〜105cmに止まれば成功とする |
| くり返し | 同じ折り方で5回飛ばす | 同じ実験を5回行う |
5つはどれも、ロボットを動かす前に決めておくことが重要です。動かした後で決めると、出た結果に合わせて都合よく解釈してしまうためです。以下で、1つずつ説明します。
1. 予想:動かす前に「こうなるはず」を書く
1つ目は予想です。たとえば、秒速10cmで10秒進むロボットなら、予想は100cmです。この数字を、ロボットを動かす前に記録しておきます。
予想がないと、98cmでも80cmでも「だいたい動いた」で終わってしまいます。予想を先に書いておけば、結果との差に気づけます。そして、その差がなぜ生じたのかを考えることが、ロボットの動きを理解する近道になります。
私が検証するときは、毎回次の順で進めます。
- 確かめたい仕組みを資料で整理する
- 手で計算して予想を出す
- Pythonで同じ計算をする
- ロボットのシミュレーター「Webots」で動きを確かめる
- 予想との差を説明する
最後の手順を「予想との差の説明」にしているのは、予想が外れたときにこそ分かることが多いからです。
2. 変える条件:一度に変えるのは1つだけ
2つ目は、変える条件です。一度に変える条件は1つだけにします。
カレーを作るときに、ルーの量と煮込む時間を同時に変えたとします。おいしくなっても、どちらの変更が効いたのかは分かりません。ロボットも同じです。
ロボットの例で考えます。基準は「秒速10cmで10秒」で、予想は100cmです。
- 速さだけを秒速20cmに変える場合、時間は10秒のままなので、予想は200cmです。
- 速さと時間の両方を変えて「秒速20cmで20秒」にすると、予想は400cmになります。
両方を変えた実験で結果が予想と違っても、原因が速さなのか時間なのかを切り分けられません。まず速さだけを変えて確かめ、次に時間だけを変える、という順で進めます。
スライダーを動かしてから、ボタンを押します。1つだけ変える回と、2つとも変える回を試してみましょう。
3. 記録:変えた値・結果・エラーを残す
3つ目は記録です。私の検証では、変えた値・結果・エラーの3つを必ず記録します。
記録の例を表で示します(数字は説明のための例です)。
| 回 | 変えた条件 | 速さ | 時間 | 予想 | 結果 | エラー |
|---|---|---|---|---|---|---|
| 1 | なし(基準) | 秒速10cm | 10秒 | 100cm | 98cm | なし |
| 2 | 速さ | 秒速20cm | 10秒 | 200cm | 196cm | なし |
| 3 | 時間 | 秒速10cm | 20秒 | 200cm | 197cm | なし |
表に「変えた条件」の列があると、どの回で何を変えたのかがひと目で分かります。
記録の重要さは、私が仕事で数値を扱うときにも感じています。先月と今月の数値を比べるときは、参照元のURLを確かめ、複数のデータ源を突き合わせるようにしています。どの数字がどこから来たのかが記録されていなければ、比べた結果を信用できないからです。
ある検証では、自分のパソコンでWebots R2025aを使い、車輪を制御してロボットを動かしました。ロボットは約19.2cm進みました。私は、使ったソフトの版と結果を記録に残しています。こうした記録があれば、後で同じ実験をやり直したときに、結果を比べられます。
4. 成功の基準:実行する前に合格と不合格を決める
4つ目は、成功の基準です。成功条件と失敗条件は、ロボットを動かす前に決めます。
テストの合格点を、答案を採点した後で決めることはありません。結果を見てから基準を決めると、「96cmなら十分だろう」「90cmでも動いてはいる」と、基準がどんどん甘くなるからです。
たとえば、次のように決めます。
- 予想:100cm
- 許せるずれ:前後5cm
- 成功条件:95cm以上105cm以下で止まる
- 失敗条件:この範囲の外で止まる、またはエラーで途中で止まる
ここで、「誤差」という言葉も整理しておきます。アメリカ国立標準技術研究所(NIST)の用語集では、測定の誤差を「測定の結果から、測りたい量の本当の値を引いたもの」と定義しています。本当の距離が100cmで、測った結果が98cmなら、誤差はマイナス2cmです。成功の基準とは、この誤差をどこまで許すかを、実験の前に決めたものです。
5. くり返し:同じ実験を何回か行う
5つ目は、くり返しです。1回うまくいっただけでは、成功とは判断しません。
体重計に1回乗っただけでは、その数字が正しいか分かりません。何回か乗って、ほぼ同じ数字が出れば安心できます。ロボットの実験も同じで、同じ条件で何回か動かして結果を比べます。
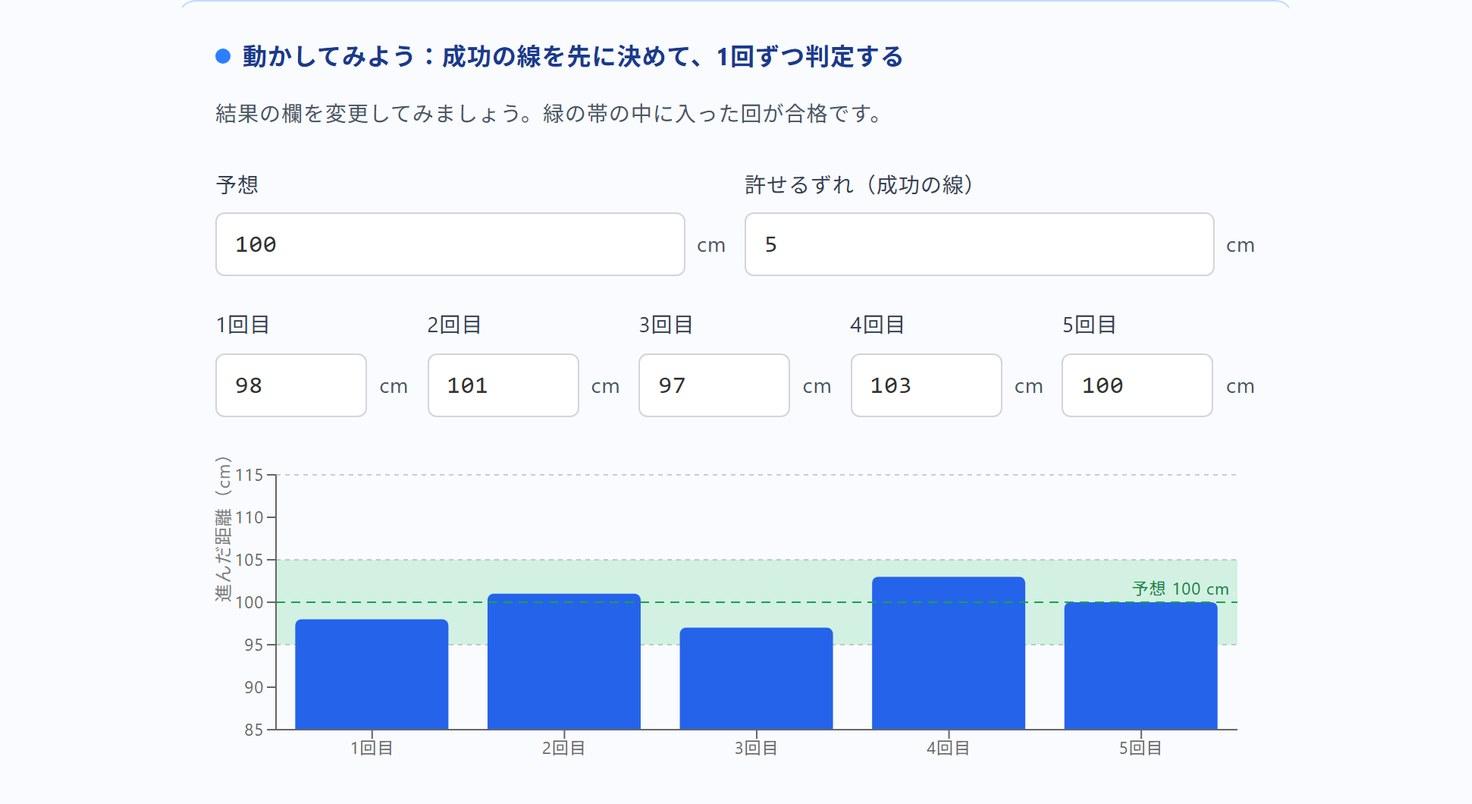
5回くり返した例を示します(数字は説明のための例です)。
| 回 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|
| 結果 | 98cm | 101cm | 97cm | 103cm | 100cm |
5回とも95〜105cmの範囲に入っているので、この実験は合格です。もし1回でも110cmのように範囲に入らない回があれば、その回に何が違ったのかを記録から探します。
結果の欄を変更してみましょう。緑の帯の中に入った回が合格です。
- 1回目: 98 cm(ずれ -2 cm)→ 合格
- 2回目: 101 cm(ずれ +1 cm)→ 合格
- 3回目: 97 cm(ずれ -3 cm)→ 合格
- 4回目: 103 cm(ずれ +3 cm)→ 合格
- 5回目: 100 cm(ずれ +0 cm)→ 合格
5回のうち 5回が合格です。 結果の平均: 99.8 cm
NISTの用語集では、くり返しに関わる言葉を2つに分けています。
- repeatability(同じ条件でのくり返し):同じ条件でくり返し測ったとき、結果がどれだけ近いか。同じ条件とは、同じ手順、同じ人、同じ使い方をする同じ測定器、同じ場所、短い期間での反復を指します。
- reproducibility(条件を変えたときの再現):条件を変えて測ったとき、結果がどれだけ近いか。
まずは同じ条件でのくり返しで結果がそろうことを確かめ、それから条件を変えていく、という順番が基本です。
シミュレーターでも結果が毎回同じとは限らない
パソコンの中でロボットを動かすシミュレーターなら、毎回同じ結果になると思うかもしれません。ですが、設定によっては結果が毎回変わります。
センサーにはわざと「ばらつき」を加えられる
Webotsでは、センサーの値にノイズ(ばらつき)を加える設定があります。たとえば、位置を測るセンサー(PositionSensor)には、出力に加えるノイズの大きさを指定する項目があります。この設定を使うと、同じ条件で動かしても、センサーの値が毎回少しずつ変わります。距離を測るセンサー(DistanceSensor)でも、距離ごとのノイズの大きさを表で指定できます。GPS では、accuracy という項目で、位置に加えるノイズの大きさをメートル単位で指定します。
ばらつきの出方は「シード」で決まる
ノイズのような「ばらつき」は、乱数を使って作られます。乱数の出発点を決める番号を、シードと呼びます。くじの箱の中身の並び方を決める番号のようなものです。
Webotsの公式の説明書には、次のような記載があります。
- 世界全体の設定(WorldInfo)の randomSeedは、Webotsの内部の乱数の出発点を決める項目で、既定値は0です。この値は、一部のセンサーが作るノイズのパターンに影響します。
- 時刻をもとにしたシードを使うと、シミュレーションは再現できなくなります。
- 計算に2つ以上のスレッドを使うと、シミュレーションを再現できなくなることがあります。
- basicTimeStepは、シミュレーションを1歩進める時間の長さで、単位はミリ秒、最小値は1、既定値は32です。
Pythonの乱数の説明書にも、同じシードを使えば、複数のスレッドが動いていない限り、同じ並びの乱数を毎回再現できると書かれています。
そのため、シミュレーターで実験するときは、シード・スレッドの数・basicTimeStepも記録の項目に加えます。結果が前回と違ったときに、設定の違いが原因かどうかをすぐに確かめられます。
AIの導入にも同じ5つが使える
この5つは、ロボットに限らず、業務にAIを取り入れるときにも使えます。たとえば、問い合わせへの返信にAIを使う場合で考えてみます。
- 予想:「1件の返信にかかる時間が10分から5分になるはず」と先に書く
- 変える条件:最初はAIで下書きを作る工程だけを変え、ほかの手順はそのままにする
- 記録:件数、かかった時間、修正が必要だった箇所を残す
- 成功の基準:「1件あたり6分以内なら成功」と導入前に決める
- くり返し:1日だけで判断せず、何日分かの結果を比べる
導入前にこの5つを決めておけば、「なんとなく便利になった」ではなく、数字で効果を説明できるようになります。AI導入の全体の手順は、AI導入の進め方で説明しています。
よくある質問
Q: ロボットの実機がなくても、実験の基本は学べますか?
学べます。Webotsのようなシミュレーターはパソコンの中でロボットを動かせるので、5つの基本を練習するのに向いています。私の検証でも、実機を使う前に、自分のパソコンのWebotsで車輪を制御し、ロボットが約19.2cm進むことを確かめています。
Q: 同じ実験は何回くり返せばよいですか?
必要な回数は、実験の目的によって変わります。この記事の例では5回にしました。重要なのは、回数を実行前に決め、同じ条件でくり返すことです。
Q: 予想が外れたら、その実験は失敗ですか?
失敗ではありません。予想と結果の差を説明できれば、ロボットの動きへの理解が深まります。私の検証の手順でも、最後を「予想との差の説明」にしています。ただし、成功の基準から外れた場合は、その実験は「不合格」として記録します。
Q: シミュレーターなのに、動かすたびに結果が変わるのはなぜですか?
センサーにノイズを加えている場合、ノイズの出方は乱数のシードで決まります。時刻をもとにしたシードを使っている場合や、2つ以上のスレッドで計算している場合は、結果を再現できなくなることがあります。シードやスレッドの数を記録しておくと、原因を確かめやすくなります。
まとめ
ロボットの実験を始める前に決める5つのことを、もう一度まとめます。
- 予想:動かす前に「こうなるはず」を数字で書く
- 変える条件:一度に変えるのは1つだけ
- 記録:変えた値・結果・エラーを残す。シミュレーターではシードなどの設定も残す
- 成功の基準:合格と不合格の基準を、実行する前に決める
- くり返し:同じ条件で何回か行い、結果がそろうかを確かめる
この5つは、AIの導入や業務の自動化の効果を確かめるときにも、そのまま使える考え方です。PH AI Worksでは、フィリピン・マニラを拠点に、中小企業のAI導入・業務自動化・Web開発を支援しています。「AIを試したいが、効果をどう確かめればよいか分からない」という方は、無料相談でお気軽にご相談ください。
参考・出典
この記事を書いた人
運営者 / AIエンジニア(IT歴36年以上)
- ●東京都出身・マニラ在住13年以上
- ●IT歴36年以上(開発・SEO・AI)
- ●Google認定 AIプロフェッショナル
- ●IBM認定 生成AIエンジニア
- ●AIチャットボット・RAG・AIエージェント開発
- ●フィジカルAIエンジニア
IT歴36年以上、マニラでの実務経験13年以上の日本人AIエンジニア(運営者)です。AIチャットボットや業務自動化、AIエージェント、生成AIマーケティングなど、フィリピンの日系企業が「成果に直結するAI」を導入できるよう、現場目線で記事を書いています。ご相談は日本語・英語どちらでも対応します。
関連記事
ロボットの単位とは?rad(ラジアン)やトルク、電力の意味と計算方法を解説
ロボットの計算で使う長さ、時間、速度、加速度、角度と rad、角速度、力、トルク、電圧、電流、電力の意味と計算方法を説明します。シミュレーターで車輪を動かした検証の記録も紹介します。
2026/11/16
フィリピンでAIを仕事に使うには?中小企業・日系企業が最初に始める3つのこと
フィリピンで事業を営む中小企業・日系企業向けに、Messengerの問い合わせ対応やメール・資料作成にAIを導入する手順を解説。何から始めるか、個人データの注意点、開発・外注・SEO・起業の関連記事までまとめた入門ガイドです。
2026/10/5
AI導入の進め方|中小企業が何から始め、どう定着させるかの全体像
中小企業のAI導入を、何から始め、どの順序で進め、どう会社に定着させるかを1本の記事で整理します。業務の選び方、情報の扱い、効果の測定方法まで、課題別の7本の記事へご案内します。
2026/10/3

フィリピンで起業するには?外国人が会社をつくる条件と手順
フィリピンで起業したい外国人向けに、出資できる条件、資本金の目安、SEC・DTI・BIRの登録の流れを、マニラ在住13年以上の運営者が体験談を交えてわかりやすく解説します。
2026/9/30
AIオフショア開発の進め方|フィリピンのチームがAIを使うとき発注側が決める5つのこと
フィリピンのオフショア開発でチームがAIを使うとき、情報漏洩、成果物の権利、契約、確認方法で何を決めておくべきか。マニラ在住のAIエンジニアが、IPA・文化庁・経産省の資料をもとにわかりやすく解説します。
2026/9/28
フィリピンのオフショア開発で失敗しない発注ガイド|契約・著作権・個人データ・祝日の注意点
フィリピンのオフショア開発を中小企業が発注するときの進め方を解説します。請負と準委任の違い、検収、著作権、個人データの扱い、2026年の祝日と納期まで、マニラ在住の運営者が発注側の失敗談も交えて説明します。
2026/9/26