ロボットの単位とは?rad(ラジアン)やトルク、電力の意味と計算方法を解説
ロボットの計算で使う長さ、時間、速度、加速度、角度と rad、角速度、力、トルク、電圧、電流、電力の意味と計算方法を説明します。シミュレーターで車輪を動かした検証の記録も紹介します。
運営者・AIエンジニア / IT歴36年以上・マニラ在住13年以上
要約
- ロボットの計算では、数字に必ず単位を付けて記録することが基本です。単位を取り違えると、計算の手順が正しくても結果は大きくずれます。
- 角度は「度」ではなく rad(ラジアン)で扱うことが多く、90度は約1.5708 rad、1周は約6.2832 radです。シミュレーターのモーターも、位置は rad、回る速さは rad/s で指定します。
- 回す力の トルクは「力 × 距離」で N·m、電気の 電力は「電圧 × 電流」で Wと、掛け算で求められます。
ロボットやフィジカルAIの導入を検討すると、仕様書や開発会社の資料に「rad」「N·m」「rad/s」といった単位が出てきます。数字の意味が分からないまま話を進めると、性能の比較も、要望の伝え方も難しくなります。
私はフィリピンのマニラを拠点に、中小企業のAI導入や業務自動化を支援する PH AI Works を運営しており、フィジカルAIの検証と情報発信も行っています。ある検証では、自分のパソコンでロボットのシミュレーター Webots R2025a を動かし、仮想環境の Python から車輪を制御して、ロボットを約19.2 cm移動させました。
この記事では、ロボットの仕様書やシミュレーターで使う単位を説明します。
ロボットの計算で単位が重要な理由
単位の取り違えで失敗した探査機
単位の取り違えが大きな失敗につながった例として、NASA の火星探査機 Mars Climate Orbiter があります。1998年12月11日に打ち上げられ、最後の交信は1999年9月23日でした。
NASA の説明によると、失敗の原因は航行の誤りで、ヤード・ポンド法の単位をメートル法に変換していなかったことから起きました。この食い違いで軌道の計算がずれ、探査機は火星に近づきすぎました。
計算の手順そのものが正しくても、数字の単位が合っていなければ、結果は使えません。ロボットの開発でも同じことが起こります。
フィリピンの日系企業でも、単位の取り違えは起こりえます。飲食店や倉庫、配送、工場で想定される例を挙げます。
- 飲食店:揚げ物の油を180℃にしたいのに、温度が℉(華氏)で表示されるフライヤーに「180」と入力すると、油は約82℃にしかならず、揚げ物が仕上がりません。
- 倉庫:積める重さの上限が50 kgの運搬ロボットに、100 kgの荷物を「100 lb(ポンド)」として登録すると、システムは約45 kgと判断し、上限を超える荷物を載せてしまいます。
- 配送:担当者が時速10 kmのつもりで、配送ロボットの速度の上限に「10」と入力すると、設定の単位が m/s なら、時速36 kmで走れる設定になります。
- 工場:海外の取引先から届いた図面が inch(インチ)で書かれているのに mm として読むと、10 inch(254 mm)の寸法を10 mmで加工してしまい、部品が合いません。
どの例も、数字に単位を付けて記録し、受け取った数字の単位を確かめれば防げます。
世界共通の決まり「SI(国際単位系)」
単位には、世界共通の決まりとして SI(国際単位系)があります。米国の国立標準技術研究所(NIST)の資料では、長さのメートル(m)、時間の秒(s)、電流のアンペア(A)、質量のキログラム(kg)などが 基本単位として挙げられています。
基本単位は7つあり、これを組み合わせて、固有の名前と記号を持つ22の 組立単位が決められています。この記事で扱う N(ニュートン)や W(ワット)、V(ボルト)も組立単位です。
数字と単位を一緒に記録する
ロボット実験の基本の記事では、「変えた値・結果・エラーを記録する」ことを紹介しました。今回はそこに、数字には必ず単位を付けて記録するという決まりを加えます。
たとえば記録に「19.2」とだけ書くと、cm なのか m なのか、後から読む人には分かりません。「19.2 cm」と書けば、誰が読んでも同じ意味になります。
私自身、食事の記録から栄養を計算する作業をAIに任せたとき、AIが卵の「2個」を「2グラム」と読み違えて計算していたことがあります。その後、誤りに気づかないまま、食事の記録を使った計算は Python に任せ、AIには文章だけを書かせる分担に変えました。AIの誤りは、だいぶ後になって Python の計算で判明しました。単位の取り違えは、それだけ見落としやすいということです。
長さと時間:m、cm、mm と s、ms
長さは定規の目盛り
長さは、定規で測るものです。ロボットの計算では、基本の単位として m(メートル)を使います。
- 1 m は 100 cm です
- 1 m は 1,000 mm です(1 × 1000 = 1,000)
- 1 mm は 0.001 m です(1 ÷ 1000 = 0.001)
私の検証では、ロボットが約19.2 cm動きました。m に直すと 0.192 mです(0.192 × 100 = 19.2 なので、0.192 m は 19.2 cm)。同じ距離でも、単位によって数字の見た目が大きく変わります。
時間はストップウォッチの数字
時間は、ストップウォッチで測るものです。基本の単位は s(秒)で、細かい時間には ms(ミリ秒)を使います。
- 1 s は 1,000 ms です
- 1 ms は 0.001 s です
ロボットの世界では、ms はよく出てくる単位です。たとえば Webots では、シミュレーションの時間の刻みを決める basicTimeStep という設定が ミリ秒(ms)で書かれ、最小の値は1、既定の値は32です。「32」と書いてあっても、それは32秒ではなく 32ミリ秒です。
どの欄に数字を入力しても、ほかの欄が同じ量の別の単位に変わります。
速度と加速度:m/s と m/s²
速度は「1秒で何 m 進むか」
速度の単位は m/s(メートル毎秒)で、「1秒あたりに何 m 進むか」を表します。
たとえば、ロボットが 4秒で2 m進んだとします。速度は次のとおりです。
- 2 m ÷ 4 s = 0.5 m/s
1秒あたり 0.5 m ずつ進む速さです。
加速度は「1秒で速さがどれだけ増えるか」
加速度の単位は m/s²(メートル毎秒毎秒)で、「1秒あたりに速さがどれだけ増えるか」を表します。
自転車をこぎ始めるところを思い浮かべてください。止まっている状態から、だんだん速くなっていきます。この「速くなり方」が加速度です。
たとえば、止まっている状態(0 m/s)から、4秒で 2 m/sまで速くなったとします。加速度は次のとおりです。
- (2 m/s − 0 m/s) ÷ 4 s = 0.5 m/s²
1秒ごとに、速さが 0.5 m/s ずつ増えていく、という意味です。速度は「今の速さ」、加速度は「速さの変わり方」と覚えると区別しやすくなります。
線のかたむきが、速度です。
線のかたむきが、加速度です。
角度と rad(ラジアン)
度はピザの切り分け方
角度と聞くと、多くの人は「度」を思い浮かべます。丸いピザを1周すると 360度(180 × 2 = 360)、半分に切ると180度、4つに切った1切れの角は90度です。
rad は「半径と同じ長さの弧」で決まる角度
ロボットの計算では、角度に rad(ラジアン)という単位をよく使います。
円の中心から縁までの長さを半径といいます。半径と同じ長さのひもを、円の縁に沿わせて置いたときの角度が 1 radです。NIST の資料でも、rad は「m/m」、つまり長さを長さで割ったものとして示されています。
度と rad の対応は、次のとおりです。
| 度 | rad | たとえ |
|---|---|---|
| 約57.2958度 | 1 rad | 半径と同じ長さの弧の角度(180 ÷ π = 57.2958) |
| 90度 | 約1.5708 rad | ピザを4つに切った1切れ(π ÷ 180 × 90 = 1.5708) |
| 180度 | 約3.1416 rad(π) | ピザの半分 |
| 360度 | 約6.2832 rad(2π) | ピザ1枚、1周(π × 2 = 6.2832) |
1周は約6.2832 rad、半周はπ(約3.1416)radと覚えておくと、ほかの角度も計算しやすくなります。
ロボットの道具は rad を前提にしている
rad が重要なのは、ロボットのシミュレーターやプログラムが、角度を rad で受け取る前提で作られているからです。
- Webots のモーターでは、回転するモーターの位置は radで指定します
- Webots の位置センサーも、回転する関節の角度を radで返します
- Python の計算の部品でも、sin は角度を rad で受け取ります。度から rad へ、rad から度へ変換する部品も用意されています
たとえば「90度回したい」と考えて、そのまま「90」を渡すと、90 rad として扱われ、まったく違う角度になります。90度なら「1.5708」を渡す必要があります。度で考えた数字は、rad に直してから渡すのが基本です。
角速度:rad/s
メリーゴーラウンドの回る速さ
角速度の単位は rad/s(ラジアン毎秒)で、「1秒あたりに何 rad 回るか」を表します。
メリーゴーラウンドを思い浮かべてください。1周するのにかかる時間が短いほど、角速度は大きくなります。
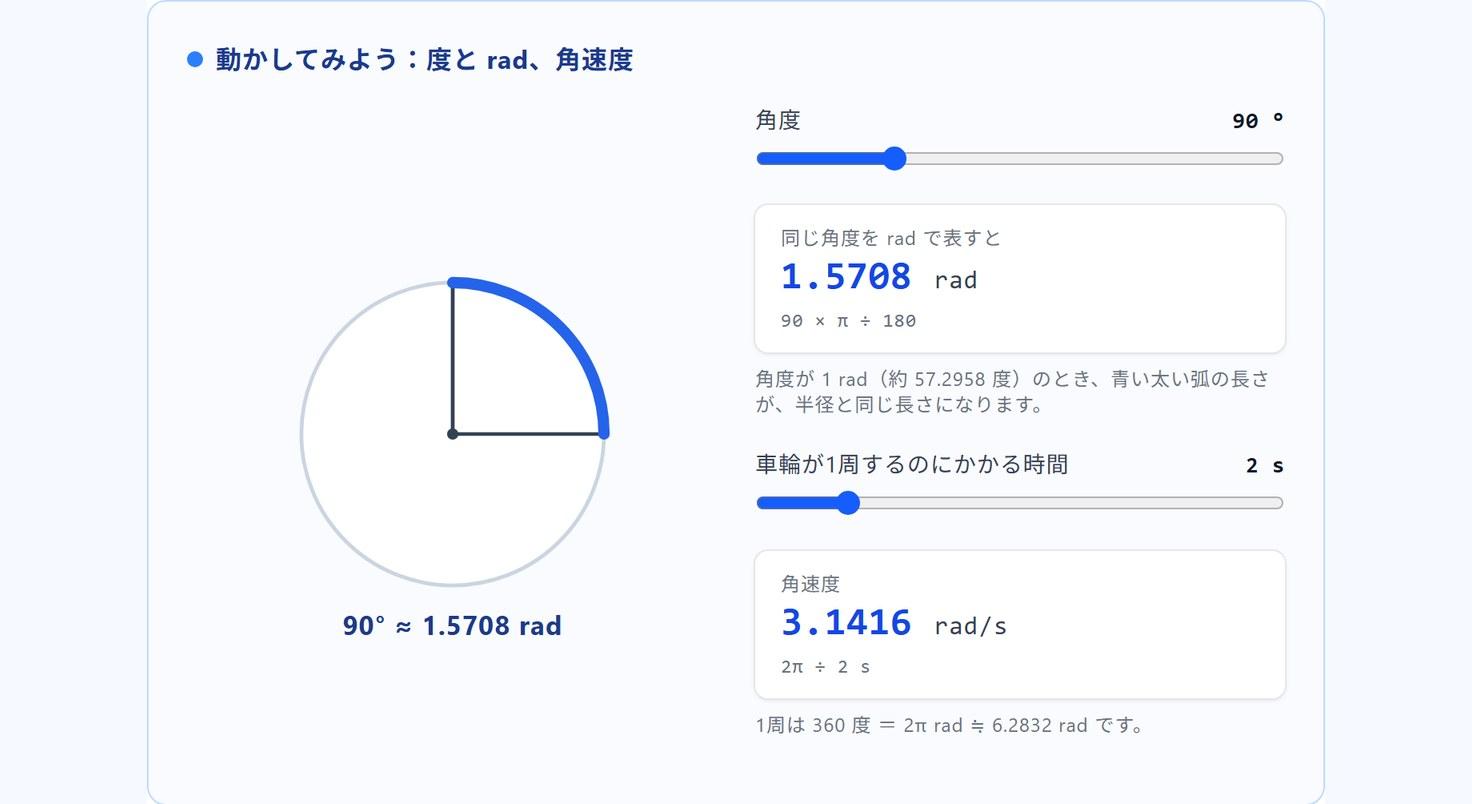
たとえば、1周を2秒で回るとします。1周は約6.2832 rad なので、角速度は次のとおりです。
- 6.2832 rad ÷ 2 s = 約3.1416 rad/s
車輪の回る速さも rad/s で指定する
Webots では、回転するモーターの速さは rad/sで表すと決められています。私の検証でも、車輪の回る速さは rad/s で指定しています。
「何 m/s で進むか」ではなく「車輪が何 rad/s で回るか」を指定する点が、最初に戸惑いやすいところです。
角度が 1 rad(約 57.2958 度)のとき、青い太い弧の長さが、半径と同じ長さになります。
1周は 360 度 = 2π rad ≒ 6.2832 rad です。
力とトルク:N と N·m
力は「押す、引く」の強さ
力の単位は N(ニュートン)です。NIST の資料では、N は m、kg、s を組み合わせた組立単位として示されています。
身近な例でいうと、重さ1 kg の物を手で支えるときの力は、約9.8 Nです。1 kg に 9.8 を掛けて求めます。
トルクは「回す力」で、ドアで考えると分かりやすい
トルクの単位は N·m(ニュートンメートル)で、「力 × 回る中心からの距離」で求めます。
ドアを思い浮かべてください。ドアは、蝶番(ちょうつがい)を中心に回ります。
- 蝶番から 0.1 mの所を 10 Nの力で押すと、トルクは 10 × 0.1 = 1 N·m
- 蝶番から 0.05 mの所を押すと、同じ1 N·m を出すには 20 Nの力が必要(20 × 0.05 = 1)
蝶番に近い所を押すと、同じ回す力を出すのに、より大きな力が要るということです。ドアの取っ手が蝶番から遠い所に付いているのは、このためです。
Webots のモーターでも、トルクは N·m、力は Nで表します。ロボットの関節や車輪を回す力の強さを見るときは、N·m の数字を確認します。
同じ力でも、ちょうつがいから遠い所を押すほど、トルクが大きくなります。
電圧、電流、電力:V、A、W
水道のホースにたとえる
電気の単位は、水道のホースにたとえると分かりやすくなります。
- 電圧(V、ボルト): 水を押し出す強さ
- 電流(A、アンペア): ホースを流れる水の量
- 電力(W、ワット): 実際にどれだけの仕事をするか
アンペアは、SI の基本単位の1つです。ボルトとワットは組立単位で、NIST の資料では、ワットは「1秒あたりのエネルギー」、ボルトは「ワットをアンペアで割ったもの」として示されています。
電力は「電圧 × 電流」
この関係から、電力は電圧と電流の掛け算で求められます。
たとえば、5 V で 2 Aの電流が流れるとき、電力は次のとおりです。
- 5 V × 2 A = 10 W
ロボットのモーターや電池を選ぶときは、何 V で動き、何 A 流れ、何 W 使うかを確認します。
電力は、電圧 × 電流です。水を押す力が強く、流れる量が多いほど、大きな仕事ができます。
ロボットの単位の早見表
ここまでの単位を1つの表にまとめます。
| 量 | 単位 | 記号 | 身近なたとえ | 数字の例 |
|---|---|---|---|---|
| 長さ | メートル | m(cm、mm) | 定規 | 1 m = 1,000 mm |
| 時間 | 秒 | s(ms) | ストップウォッチ | 1 s = 1,000 ms |
| 速度 | メートル毎秒 | m/s | 歩く速さ | 4 s で 2 m → 0.5 m/s |
| 加速度 | メートル毎秒毎秒 | m/s² | 自転車のこぎ始め | 4 s で 0 → 2 m/s → 0.5 m/s² |
| 角度 | ラジアン | rad | ピザの切り分け | 90度 = 約1.5708 rad |
| 角速度 | ラジアン毎秒 | rad/s | メリーゴーラウンド | 1周2秒 → 約3.1416 rad/s |
| 力 | ニュートン | N | 押す、引く | 1 kg を支える → 約9.8 N |
| トルク | ニュートンメートル | N·m | ドアを回す | 10 N × 0.1 m = 1 N·m |
| 電圧 | ボルト | V | 水を押す強さ | 5 V |
| 電流 | アンペア | A | 流れる水の量 | 2 A |
| 電力 | ワット | W | 実際の仕事量 | 5 V × 2 A = 10 W |
ロボット導入を検討する企業が確認しておきたいこと
経営者や担当者が、すべての単位を細かく覚える必要はありません。ただし、開発会社の資料を読むときや、要望を伝えるときには、次の点を確認しておくと話の食い違いを防げます。
- 数字に単位が付いているか: 「速度 0.5」ではなく「0.5 m/s」と書かれているかを確認します
- 角度が度か rad か: 人が読む資料では度、プログラムやシミュレーターに渡す値は rad、という使い分けがよくあります
- 時間が s か ms か: 32 と書いてあっても、32秒と32ミリ秒では1,000倍違います
- 記録にも単位を残すこと: 社内で実験や検証の記録を取るときも、数字と単位を必ず一緒に書きます
Mars Climate Orbiter の例のように、単位の取り違えは、計算の誤りより気づきにくい失敗です。だからこそ、最初の段階で確認しておくことが大切です。
よくある質問
Q: rad と度は、どちらを使えばよいですか?
人が読む資料や会話では、度のほうが直感的に分かりやすいです。一方で、Webots のモーターや位置センサー、Python の sin などは rad を前提にしているため、計算やプログラムに渡す値は rad にします。度で考えて、rad に直して渡すのが基本です。
Q: 1 rad は何度ですか?
約57.2958度です(180 ÷ π = 57.2958)。また、90度は約1.5708 rad、1周(360度)は約6.2832 radです。
Q: 力とトルクの違いは何ですか?
力(N)は「押す、引く」の強さ、トルク(N·m)は「回す」強さです。トルクは力に回る中心からの距離を掛けて求めます。同じ10 N の力でも、中心から遠い所を押すほど、トルクは大きくなります。
Q: 速度と角速度の違いは何ですか?
速度(m/s)は「1秒で何 m 進むか」、角速度(rad/s)は「1秒で何 rad 回るか」です。車輪で考えると、車輪の回る速さが角速度で、ロボットが前に進む速さが速度です。
Q: シミュレーターの時間の設定「32」は何秒ですか?
Webots の basicTimeStep は ミリ秒(ms)で書かれるため、32 は 32秒ではなく32ミリ秒です。1 s は 1,000 ms なので、単位を確認せずに読むと、1,000倍の取り違えになります。
まとめ
ロボットの計算で使う単位は、長さ、時間、速度、加速度、角度、角速度、力、トルク、電圧、電流、電力です。まずはこれらを押さえておくと、ロボットの資料が読みやすくなります。
特に重要なのは、次の3点です。
- 数字には必ず単位を付けて記録する
- 角度は rad で扱うことが多い(90度は約1.5708 rad、1周は約6.2832 rad)
- トルクは「力 × 距離」、電力は「電圧 × 電流」で求める
私も、シミュレーターで車輪を動かす検証では、数字と単位を必ず一緒に記録しています。
PH AI Works では、マニラを拠点に、中小企業のAI導入、業務自動化、Web開発を支援しています。ロボットやフィジカルAIの導入を検討していて、仕様書の数字の読み方や進め方に迷っている場合は、無料相談をお気軽にご利用ください。
参考・出典
- NIST: SI Units
- NIST Guide to the SI, Chapter 4: The Two Classes of SI Units and the SI Prefixes
- Webots Reference Manual: Motor
- Webots Reference Manual: WorldInfo
- Webots Reference Manual: PositionSensor
- Python documentation: math — Mathematical functions
- NASA Science: Mars Climate Orbiter
- NIST Guide to the SI, Appendix B.8: Factors for Units Listed Alphabetically
この記事を書いた人
運営者 / AIエンジニア(IT歴36年以上)
- ●東京都出身・マニラ在住13年以上
- ●IT歴36年以上(開発・SEO・AI)
- ●Google認定 AIプロフェッショナル
- ●IBM認定 生成AIエンジニア
- ●AIチャットボット・RAG・AIエージェント開発
- ●フィジカルAIエンジニア
IT歴36年以上、マニラでの実務経験13年以上の日本人AIエンジニア(運営者)です。AIチャットボットや業務自動化、AIエージェント、生成AIマーケティングなど、フィリピンの日系企業が「成果に直結するAI」を導入できるよう、現場目線で記事を書いています。ご相談は日本語・英語どちらでも対応します。
関連記事
ロボット実験の基本|始める前に決める5つのこと(予想・条件・記録・成功の基準・くり返し)
ロボットの実験を始める前に決めておく5つのこと(予想・変える条件・記録・成功の基準・くり返し)を説明します。シミュレーターで試すときに記録すべき設定も紹介します。
2026/11/16
フィリピンでAIを仕事に使うには?中小企業・日系企業が最初に始める3つのこと
フィリピンで事業を営む中小企業・日系企業向けに、Messengerの問い合わせ対応やメール・資料作成にAIを導入する手順を解説。何から始めるか、個人データの注意点、開発・外注・SEO・起業の関連記事までまとめた入門ガイドです。
2026/10/5
AI導入の進め方|中小企業が何から始め、どう定着させるかの全体像
中小企業のAI導入を、何から始め、どの順序で進め、どう会社に定着させるかを1本の記事で整理します。業務の選び方、情報の扱い、効果の測定方法まで、課題別の7本の記事へご案内します。
2026/10/3

フィリピンで起業するには?外国人が会社をつくる条件と手順
フィリピンで起業したい外国人向けに、出資できる条件、資本金の目安、SEC・DTI・BIRの登録の流れを、マニラ在住13年以上の運営者が体験談を交えてわかりやすく解説します。
2026/9/30
AIオフショア開発の進め方|フィリピンのチームがAIを使うとき発注側が決める5つのこと
フィリピンのオフショア開発でチームがAIを使うとき、情報漏洩、成果物の権利、契約、確認方法で何を決めておくべきか。マニラ在住のAIエンジニアが、IPA・文化庁・経産省の資料をもとにわかりやすく解説します。
2026/9/28
フィリピンのオフショア開発で失敗しない発注ガイド|契約・著作権・個人データ・祝日の注意点
フィリピンのオフショア開発を中小企業が発注するときの進め方を解説します。請負と準委任の違い、検収、著作権、個人データの扱い、2026年の祝日と納期まで、マニラ在住の運営者が発注側の失敗談も交えて説明します。
2026/9/26